
OEM 및 자동화 통합업체를 위한 산업용 로봇 제조업체
우리는 머신 텐딩, 자재 취급, 조립, 픽 앤 플레이스 및 기타 자동화된 생산 작업을 위한 산업용 로봇 솔루션을 공급합니다. 로봇 선택 및 툴링 요구 사항부터 기술 문서 및 애플리케이션 검증에 이르기까지 OEM 및 시스템 통합업체가 적합한 구성을 평가하고 통합 불확실성을 줄이며 조달 프로젝트를 준비하도록 돕습니다.
-
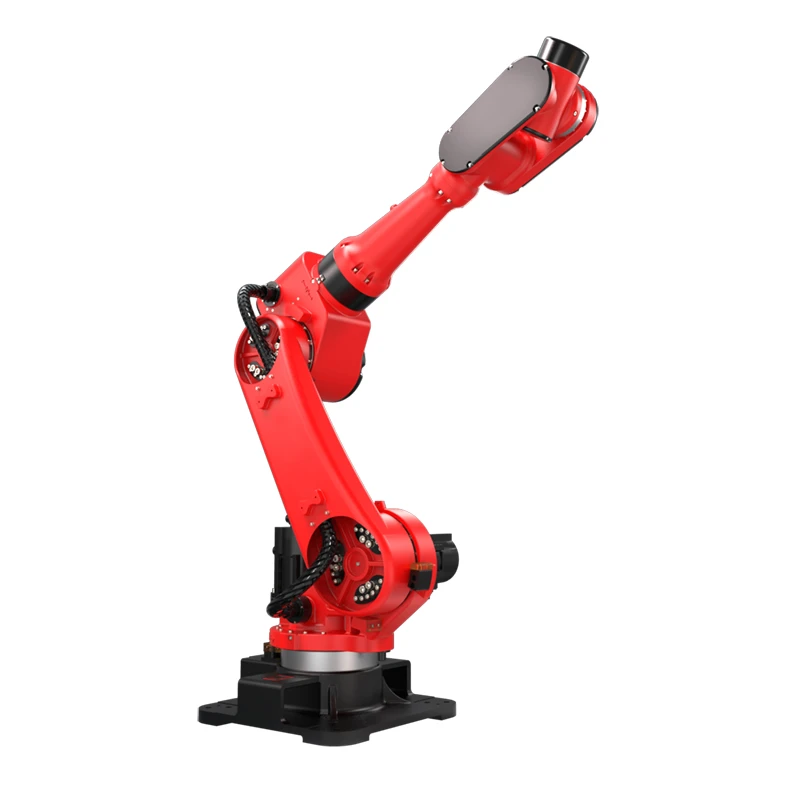
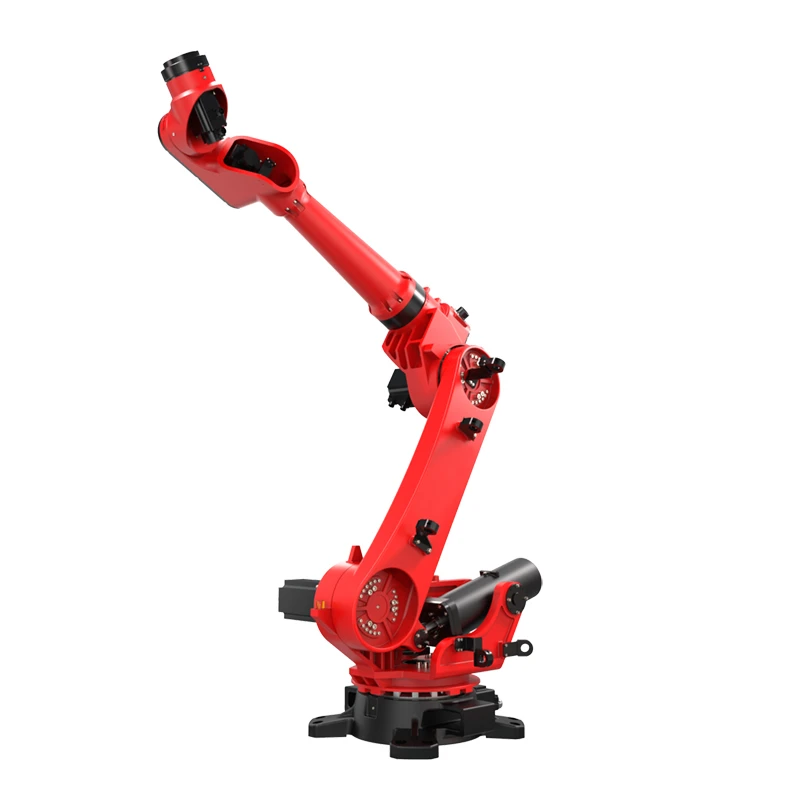
![6축 용접로봇]() 6축 용접로봇RBTIC BRTIRUS1510A는 금속 부품 및 조립품의 자동 용접을 위해 설계된 6축 산업용 로봇입니다. 10kg의 탑재량, 1,587mm의 암 도달 거리 및 ±0.05mm의 반복성을 갖춘 이 제품은 일괄 생산 및 다중 각도 조인트 접근을 위해 프로그래밍된 용접 경로를 지원합니다.
-
![용접 산업용 로봇]() 용접 산업용 로봇RBTIC BRTIRWD1506A는 내부 케이블 라우팅 및 다중 각도 토치 위치 지정을 위한 속이 빈 손목이 있는 6축 산업용 용접 로봇입니다. 호환되는 용접 장비 및 공작물 처리 시스템을 사용하여 로봇 용접 애플리케이션을 지원합니다.
-
![용접용 로봇팔]() 용접용 로봇팔용접 및 자재 취급을 위한 6축 산업용 로봇 - 유연한 도달 범위와 반복성을 갖추고 구조 제작, 알루미늄 가드레일, 전기 캐비닛 및 스테인리스 스틸 플랜지를 위한 프로그래밍된 토치 방향을 지원합니다.
-
![자동 용접 로봇]() 자동 용접 로봇유연한 팔레타이징, 디팔레타이징, 로딩/언로딩 및 상자, 묶음 자재, 산업용 작업물의 자재 핸들링을 위한 6축 팔레타이징 로봇 암(응용 분야별 팔 끝 도구와 결합)입니다.
-
![산업용 팔레타이징 로봇]() 산업용 팔레타이징 로봇특수 고정 장치가 장착된 4축 산업용 로봇은 경량 팔레트 스태킹, 부품 핸들링, 소형 작업 장치에서 금속 부품, 배터리 장치 및 호환 가능한 작업물의 자동 로딩 및 언로딩에 적합합니다.
-
![팔레타이징 로봇 팔]() 팔레타이징 로봇 팔6축 페이로드 50kg, 도달 거리 2563mm의 팔레타이징 로봇 암(응용 분야별 팔 끝 툴링 포함)으로 유연한 팔레타이징, 디팔레타이징, 로딩/언로딩 및 상자, 묶음 자재, 산업용 공작물의 자재 취급이 가능합니다.
-
![로봇식 케이스 팔레타이저]() 로봇식 케이스 팔레타이저고효율 최종 라인 포장을 위해 설계된 Robotic Case Palletizer는 고급 산업용 로봇과 스마트 다중 패턴 프로그래밍을 통합하여 탁월한 정밀도로 상자, 상자, 트레이 및 상자를 처리합니다.
-
![박스 팔레타이징 로봇]() 박스 팔레타이징 로봇65kg의 페이로드, 2334mm 리치 박스 팔레타이징 로봇 – 컬럼 기반 구조 및 2400mm 수직 스트로크 – 고하중, 높은 수준의 라인 말단 팔레타이징을 위해 카톤 이송 및 다층 스태킹을 자동화합니다.
-
![자동 로봇 팔레타이저]() 자동 로봇 팔레타이저80kg의 탑재량, 2412mm의 도달 거리를 제공하는 자동 로봇 팔레타이저는 프로그래밍 가능한 동작과 응용 분야별 툴링을 갖추고 있어 생산 라인 전반에 걸쳐 대형 패널, 상자 및 포장 제품을 유연하게 쌓을 수 있습니다.
-
![자동 팔레타이징 로봇]() 자동 팔레타이징 로봇200kg의 탑재량과 2637mm의 도달 거리를 갖춘 6축 고하중 산업용 로봇은 무거운 상자, 산업용 컨테이너, 팔레타이징 및 생산 라인 자재 이송을 위한 유연한 다방향 핸들링을 제공합니다.
-
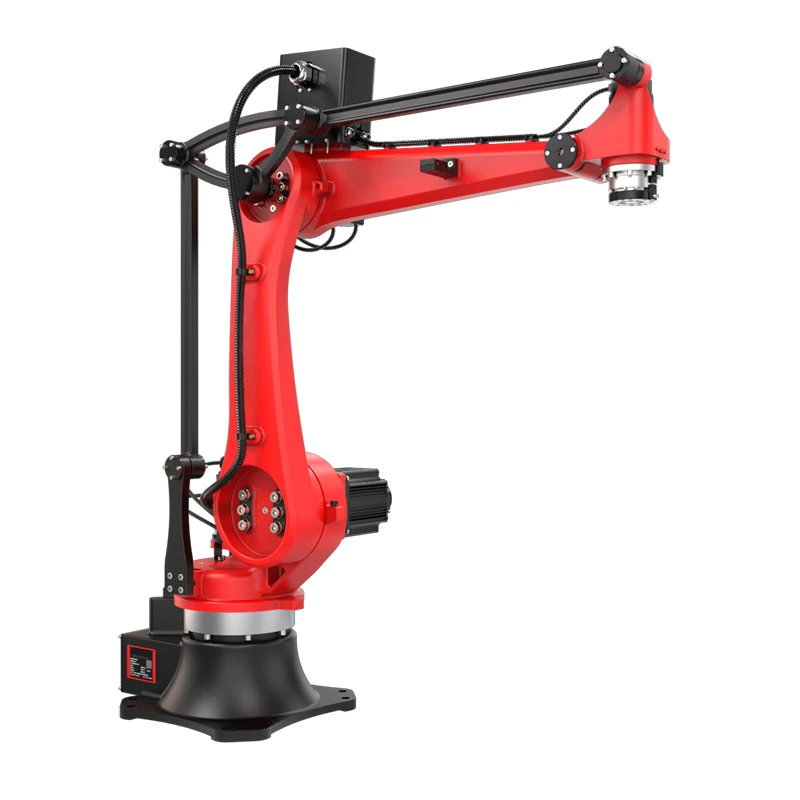
![기둥 팔레타이저]() 기둥 팔레타이저탑재량 65kg, 암 2000mm, 적재 높이 1800mm를 갖춘 컬럼 팔레타이저(Column Palletizer)는 상자 및 포장된 제품을 팔레트로 자동 이동하여 반복 가능한 적재를 제공하고 최종 자재 처리를 위한 효율적인 바닥 공간 사용을 제공합니다.
-
![컬럼 팔레타이징 로봇]() 컬럼 팔레타이징 로봇RBTIC BRTIRPZ2080A 컬럼 팔레타이징 로봇은 생산 라인 끝에서 포장된 제품의 픽업, 이송 및 적재를 자동화합니다. 80kg의 탑재량과 2,000mm의 암 길이는 팔레타이징 작업셀에서 무거운 패키지 처리를 지원합니다.


귀하의 응용 분야에 맞는 산업용 로봇 유형
필요한 동작, 탑재량, 작업 영역, 포지셔닝 성능 및 생산 주기를 기준으로 로봇 유형을 선택하십시오.

6축 산업용 로봇
머신 텐딩, 부품 처리, 용접 및 다방향 조립을 위한 유연한 로봇 팔입니다. 적합한 구성은 공작물 무게, 도구 하중, 도달 범위, 장착 위치 및 필요한 도구 방향에 따라 달라집니다.
스카라 로봇
부품 삽입, 조립, 픽앤플레이스 등 정의된 작업 영역 내에서 빠르고 반복적인 작업을 위해 설계되었습니다. 선택은 수평 도달 거리, 수직 스트로크, 탑재량, 위치 요구 사항 및 사이클 시간에 따라 달라집니다.
협동로봇
선택된 조립, 머신 텐딩, 검사 및 유연한 워크스테이션 애플리케이션에 적합합니다. 모델 선택에는 탑재량, 도달 범위, 최종 툴링, 작업 공간 위험 및 의도된 인간-로봇 상호 작용에 대한 평가가 필요합니다.
델타 로봇
정의된 작업 범위 내에서 호환 가능한 제품을 고속으로 집고, 분류하고 포장하도록 설계되었습니다. 구성은 제품 중량, 그리퍼 디자인, 픽업 패턴, 사이클 속도 및 필요한 작업 영역에 따라 다릅니다.
직교 산업용 로봇
선형 포지셔닝, 디스펜싱, 기계 로딩 및 제어된 제품 이송에 적합합니다. 정의된 X, Y 및 Z 이동 범위는 예측 가능한 모션 경로와 생산 장비와의 통합이 필요한 애플리케이션을 지원할 수 있습니다.
로봇 모델 범위 및 기술 사양
|
로봇 종류 |
참조 모델 |
유효 탑재량 |
도달 범위 / 작업 범위 |
반복성 |
일반적인 응용 |
|
6축 산업용 로봇 |
ER10-1400 |
10 kg |
도달 거리 1,400mm |
±0.06mm |
머신 텐딩, 부품 처리, 유연한 자동화 |
|
6축 산업용 로봇 |
ER20-1700 |
20 kg |
도달 거리 1,717mm |
±0.06mm |
더 무거운 구성품과 더 큰 작업 공간 처리 |
|
스카라 로봇 |
오므론 코브라 5kg 모델 |
5 kg |
500mm 도달 거리 |
XY에서 ±0.02mm |
부품 조립, 삽입 및 픽 앤 플레이스 |
|
협동로봇 |
델타 DC10 |
10 kg |
도달 거리 1,200mm |
±0.02mm |
조립, 기계 로딩 및 유연한 워크스테이션 |
|
델타 로봇 |
델타 XS D800 |
2 kg |
800mm 작업 직경; 300mm 작업 높이 |
±0.15mm |
경량 피킹, 분류 및 제품 이송 |
|
직교 로봇 |
오리엔탈 모터 OVR 3축 모델 |
2.5 kg |
X: 300mm; Y: 300mm; Z: 100mm 이동 |
±0.02mm |
선형 포지셔닝, 디스펜싱 및 기계 로딩 |
구성 옵션
|
구성 항목 |
확인해야 할 옵션 또는 요구 사항 |
|
페이로드 및 도달 범위 |
공작물 중량, 툴링 중량, 필요한 도달 범위 및 작업 범위 |
|
장착 배열 |
지원되는 경우 바닥, 벽, 천장 또는 기계 장착 설치 |
|
팔 끝 도구 |
그리퍼, 진공 도구, 용접 토치 또는 기타 용도별 도구 |
|
제어 장치 |
호환 컨트롤러 모델, 작동 요구 사항 및 지원 기능 |
|
전기 및 통신 인터페이스 |
전원 요구 사항, I/O, 지원되는 산업용 통신 프로토콜 및 PLC 호환성 |
|
포지셔닝 및 모션 |
필요한 반복성, 이동 제한, 속도 및 사이클 시간 |
|
센서 및 주변 장치 |
지원되는 경우 비전 시스템, 부품 감지, 안전 장치 및 컨베이어 추적 |
|
환경 요구 사항 |
온도, 먼지, 습기, 클린룸 조건 또는 기타 적용 제약 |
엔지니어링 및 통합 지원
1. 로봇 선정 및 적용 검토
공작물 사양, 툴링을 포함한 탑재량, 도달 범위, 장착 위치, 필요한 동작 및 목표 사이클 시간을 검토합니다.
프로젝트 출력:기술적으로 적합한 모델의 최종 후보 목록, 식별된 제약 조건 및 선택을 마무리하는 데 필요한 정보 목록입니다.
2. End-of-Arm Tooling 및 작업셀 조정
그리핑 또는 프로세스 방법, 도구 인터페이스, 부품 표현, 고정 장치 위치 및 기계 접근 요구 사항을 평가합니다.
프로젝트 출력:해당되는 경우 합의된 툴링 요구 사항, 인터페이스 세부 정보 및 포함된 구성 요소, 옵션 구성 요소 및 고객 제공 구성 요소의 명확한 목록.
3. 컨트롤러 및 장비 통합
컨트롤러 기능, 사용 가능한 I/O, 지원되는 통신 프로토콜, 고객 PLC 및 생산 장비에 대한 연결을 검토합니다.
프로젝트 출력:적용 가능한 인터페이스 정보, 연결 요구 사항 및 문서화된 통합 책임 할당.
실제 컨트롤러 모델, PLC, 소프트웨어 버전, 연결된 장비에 대한 호환성을 확인해야 합니다.

제조 품질 및 제품 검증

입고되는 구성품 및 조립품 확인
제조 공정에 포함된 경우 해당 구성 요소 사양, 기계 조립품, 장착 인터페이스 및 전기 연결을 승인된 요구 사항에 따라 확인하십시오.
최종 구성 및 배송 검사
승인된 주문 문서를 기준으로 제공된 로봇 모델, 컨트롤러, 액세서리, 식별 정보 및 주문 구성을 확인하십시오.
기능 및 동작 테스트
합의된 기본 동작 및 기능 점검을 통해 로봇을 작동합니다. 애플리케이션별 시퀀스, 포지셔닝 성능 또는 사이클 시간에 대해 추가 테스트가 필요할 수 있습니다.
기계 및 전기 검사
기능 테스트 전에 관련 장착 치수, 기계적 연결, 케이블 배선, 전기 연결 및 컨트롤러 구성을 확인하십시오.
품질 검증 기록
|
검증항목 |
목적 |
|
모델별 데이터시트 |
정격사양 및 사용조건 확인 |
|
기계 도면 |
장착 인터페이스 및 설치 치수를 확인하세요. |
|
구성 체크리스트 |
주문한 모델, 컨트롤러, 액세서리를 확인하세요. |
|
기능 테스트 기록 |
합의된 운영 점검을 문서화합니다. |
|
성능 테스트 기록 |
특정 테스트를 수행하고 포함할 경우 결과 제공 |
|
규정 준수 문서 |
대상 시장에 해당하는 제품 문서를 확인하세요. |
기술 문서 및 결과물

구매 전
- 모델별 데이터시트 및 정격 사양.
- 사용 가능한 기계 도면 및 장착 치수.
- 컨트롤러, 전기 및 통신 인터페이스 정보입니다.
- 애플리케이션 요구 사항을 기반으로 한 구성 권장 사항입니다.
- 장비, 액세서리, 서비스 및 배송 조건을 식별하는 견적입니다.
- 검토 가능한 해당 제품 규정 준수 정보입니다.

프로젝트 준비 중
- 로봇 모델 및 구성 목록을 확인했습니다.
- 적용 가능한 장착, 도구 및 인터페이스 세부 정보입니다.
- 고객 장비 및 연결 요구 사항.
- 필요한 경우 통합 책임 매트릭스.
- 합의된 엔지니어링 범위에 포함된 프로젝트 도면, I/O 목록 또는 기술 문서.
- 해당되는 경우 합의된 테스트 절차 및 승인 기준.
배송 및 배송 전
- 제공되는 장비 및 액세서리 목록입니다.
- 해당 검사 및 기능 테스트 기록.
- 사용 가능한 설치, 작동 및 유지 관리 매뉴얼.
- 해당되는 경우 제품 식별 및 일련번호 정보.
- 제공된 모델에 적용되는 인증서 또는 선언입니다.
- 상업 송장, 포장 목록 및 기타 합의된 배송 문서.
주문, 배송 및 판매 후 지원
견적 및 배송 일정은 모델 가용성, 주문 수량, 구성, 엔지니어링 요구 사항, 테스트 범위 및 배송 준비에 따라 달라집니다.
완전한 견적에는 다음 사항이 명시되어야 합니다.
- 선택된 로봇 모델 및 기술 구성.
- 컨트롤러, 툴링, 액세서리 및 문서가 포함되어 있습니다.
- 옵션 장비 및 별도 요금이 부과되는 서비스입니다.
- 해당 엔지니어링, 테스트 및 준비 시간.
- 예상 배송 일정 및 배송 조건.
- 지불 조건, 견적 유효성 및 보증 조건.

보증 및 기술 지원
보증 범위는 제공된 제품과 합의된 구매 조건에 따라 다릅니다. 주문하기 전에 보증 기간, 적용 구성 요소, 제외 사항, 청구 절차, 배송 또는 서비스 비용에 대한 책임을 확인하십시오.
합의된 서비스 범위에 따라 지원에는 원격 문제 해결, 운영 지침, 기술 문서 또는 시운전 지원이 포함될 수 있습니다.
교체 부품 또는 유지 관리 요청의 경우 로봇 모델, 해당하는 경우 일련 번호, 구성 요소 식별 및 문제에 대한 설명을 제공하십시오.
생산에 중요한 장비를 주문하기 전에 다음을 확인하십시오.
- 어떤 교체 부품을 사용할 수 있습니까?
- 선택한 로봇 및 컨트롤러와의 부품 호환성.
- 예비 부품 가격 및 예상 배송 시간.
- 권장 유지 관리 요구 사항.
- 기술 지원 및 교체 구성 요소의 가용성.

FAQ
중국에서 가장 전문적인 산업용 로봇 제조업체 및 공급업체 중 하나인 당사는 세계 최고의 생산 장비와 강력한 제조 역량을 보유하고 있습니다. 우리 공장에서 판매되는 내구성이 뛰어난 산업용 로봇을 구입하시기 바랍니다. 또한 맞춤 서비스도 가능합니다.
인기있는 제품


